Ce guide s’appuie sur les échanges et les réflexions présentés dans le texte de départ, en les réorganisant pour offrir une démarche claire et détaillée sur le choix du moteur, le montage électrique, l’intégration des capteurs de fin de course et les problématiques de vitesse et de couple. Il s’agit d’une synthèse technique visant à aider un bricoleur à avancert de manière raisonnée dans la conception d’un vérin électrique capable d’ouvrir/fermer une porte ou de soulever une masse, tout en évitant les écueils courants des premiers essais.
1. Comprendre le choix du moteur en fonction de l’usage
Les moteurs asynchrone et continu présentent des profils différents qui influencent directement le comportement du vérin et la complexité de l’électronique de commande :
- Électrification et usage domestique : « Si le vérin est installé dans un domicile, c’est plus évident d’utiliser un moteur à courant alternatif ». Le moteur asynchrone est alimenté en alternatif et peut être raccordé directement au secteur, mais sa vitesse est fixe et dépend du nombre de pôles et de la fréquence.
- Usage automobile ou mobile : « S’il est monté dans une voiture, c’est plus évident d’utiliser un moteur à courant continu ». Le CC offre des vitesses plus faciles à réguler, surtout avec des contrôleurs adaptés et une réduction mécanique. Toutefois, il nécessite une alimentation continue (batterie ou convertisseur) et peut impliquer une électronique plus complexe pour la sécurité et la protection.
- Vitesse et couple : « Le moteur continu offre plus de couple et permet une régulation plus facile des vitesses via un variateur ou une réduction. Le moteur asynchrone peut atteindre 750, 1000, 1500 ou 3000 tours/min selon le moteur, ce qui peut nécessiter une réduction pour éviter la chauffe de vis sans fin et des écrous ». Adapter la vitesse via un mécanisme d’engrenage ou une courroie crantée peut être nécessaire pour maîtriser le couple et la température.
2. Comment faire tourner le moteur dans un sens ou dans l’autre
Pour commander le sens de rotation d’un moteur DC, on utilise typiquement une commande de direction qui inverse le sens du courant dans les enroulements, ou on applique une logique de pont en H. Le texte d’origine fait référence à une « commande moteur DC (deux sens) + fin de course » et à des schémas utiles :
- Utiliser un pont en H (ou deux interrupteurs et une électronique de commande) pour inverser la polarité du moteur DC.
- Employer des interrupteurs ou des composants électroniques pour définir Marche A, Marche B et Arrêt, afin d’éviter les états indésirables et les courts-circuits.
Dans un montage simple, on peut adopter :
- Un contrôleur qui applique +V et -V alternativement sur les bornes du moteur DC selon le sens désiré.
- Des protections anti-retour et des diodes de roue libre pour éviter les surtensions lors des coupures d’alimentation et des variations de charge.
3. Intégration des capteurs de fin de course et sécurité
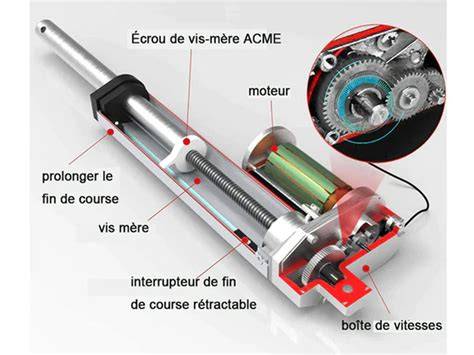
Les capteurs de fin de course sont essentiels pour éviter que le vérin dépasse la tige filetée et provoque un blocage mécanique ou électrique. Différentes approches existent :
- Utilisation de fins de course mécaniques (switchs) placés à chaque extrémité du mouvement, câblés en parallèle ou en série selon le schéma choisi, avec diode orientée pour prévenir les surintensités et les réflexions.
- Utilisation de capteurs optiques ou magnétique pour détecter la position et arrêter le moteur à l’approche des limites.
- Surveillance du courant moteur en blocage : certains retours d’expérience montrent qu’en mesurant le courant, on peut déduire un blocage et déclencher une protection.
Attention: certains montages décrivent des solutions où les fins de course posent problème et nécessitent des câblages spécifiques (par exemple, câblage en série avec le moteur et détection du courant pour arrêter en douceur). L’astuce consiste à préférer des motoréducteurs et des courroies crantées pour limiter les contraintes et faciliter l’ajustement des fins de course.
4. Réduction de vitesse et gestion du couple
Plusieurs solutions existent pour adapter la vitesse et le couple du vérin :
- Utiliser un engrenage sur le moteur pour abaisser la vitesse et augmenter le couple à la sortie, ce qui aide à éviter le chauffe excessif des vis sans fin et des écrous lors d’un mouvement rapide.
- Employer des motoréducteurs et, éventuellement, une courroie crantée pour transmettre le mouvement tout en maîtrisant les contraintes et les pertes.
- Pour les moteurs CC, la vitesse peut être régulée par un contrôleur adapté (PWM, tension d’alimentation) et par réduction mécanique.
5. Considérations pratiques et exemples de configuration
Quelques retours expérimentaux et observations issues du texte initial :
- Un système avec un seul interrupteur (Marche A, Marche B et Arrêt) peut être suffisant et simple à câbler, à condition d’éviter tout court-circuit par une bonne logique et des protections.
- La conversion fréquence/rpm en rad/s peut prêter à confusion; pour convertir, on utilise ω = rpm × 2π / 60. Par exemple, un moteur tournant à 1000 rpm donne environ 104.72 rad/s. Des erreurs de calcul peuvent conduire à des chiffres irréalistes comme 71620 W, qui témoignent d’un mauvais calcul des unités ou d’un facteur d’échelle manquant.
- Pour les configurations domestiques, le secteur (AC) est souvent privilégié, mais pour des mouvements portants ou mobiles, le CC avec batterie ou convertisseur peut être plus adapté, malgré une électronique plus complexe et un coût accru.
6. Schémas et logique de commande (à adapter)
Pour aider à visualiser une approche pratique, on peut s’appuyer sur les types de schémas évoqués :
- Commande DC en deux sens avec fin de course : pont en H, capteurs de fin de course, protection contre les surintensités, et logique de sécurité.
- Schéma simplifié présentant Marche A et Marche B, avec Arrêt, et une détection de blocage par courant pour éviter l’endommagement.
7. Terminologie et questions fréquentes
Quelques points de vocabulaire et de questions souvent posées :
- Quel est le type d’interrupteur qui ouvre le circuit lorsqu’on appuie dessus ?
- Comment dimensionner le couple nécessaire pour une charge donnée et déterminer si un vérin peut l’augmenter sans échauffement ?
- Comment calculer la vitesse idéale du vérin en fonction de la charge et du trajet ?
8. Conseils pratiques et retours d’expérience
Le récit d’un utilisateur expérimenté souligne l’utilité des motoréducteurs et d’une courroie crantée pour éviter les blocages et réduire les coûts et consommations. L’importance de ne pas sous-estimer les fins de course et d’adapter l’électronique à la charge est mise en avant, tout comme le fait qu’une détection de courant peut remplacer des câblages lourds et coûteux.
Pour progresser, on peut tester avec des composants simples et sûrs, en partant d’un montage DC à deux sens et en ajoutant progressivement les protections et la détection de courant pour limiter les risques.
Commande electrique de deux verin simple effet distributeur 5/2
Tableau de contrôle suggéré
| Élément | Description | Conseil pratique |
|---|---|---|
| Moteur | DC ou AC selon usage | DC pour mobilité et régulation; AC pour domicile sans convertisseur |
| Fin de course | Switchs mécaniques, capteurs optiques ou magnétiques | Prévoir double capteur et protection |
| Commande | Pont en H ou logique DC | Vérifier absence de court-circuit et sécurité |
| Réduction | Engrenage ou courroie crantée | Limiter vitesse et augmenter le couple |